数字之脑 机器人控制、记忆与全球网络的抽象回响
当机器人不再只是流水线上的机械臂,而是能够回忆、判断、联网并参与全球数字秩序的“思考体”,我们所面对的不再只是工业自动化的延伸,而是一种全新的科技图景:机器人的控制头脑、数字记忆与全球网络正交织成一种抽象的科技形态。
机器人控制头脑是这一切的核心。传统控制侧重于路径规划和动作执行,而“控制头脑”意味着机器人具备了感知—判断—决策—反馈的闭环能力。它通过传感器采集环境信息,经由算法模型完成实时分析,再对执行机构发出精确指令。更重要的是,这种控制头脑正从单一机器人的“小脑”向云端协同的“大脑”演进,分布式的算力与模型让多台机器人能够共享策略、协同作业。
回忆与数字记忆则赋予机器人控制以时间维度。机器人对自身运行轨迹、环境变化与交互历史的记录,构成了可回溯的数字记忆。这些记忆不只是日志,更是优化控制的训练资料。通过数字记忆的积累,机器人能够形成经验模型,在相似场景中更快响应、更少失误。由此,控制头脑从即时反应走向具备学习与适应能力的智能体。
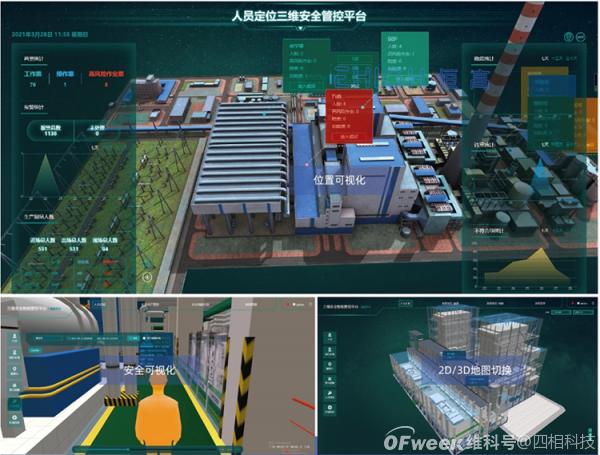
全球网络则是这种智能的展开空间。机器人接入数字全球网络后,远端监控、集群调度与跨地域协作成为常态。全球网络提供数据交换与算力调度,使机器人控制摆脱地理限制;网络本身的分布性也要求机器人具备在弱网、延迟波动条件下仍能可靠运行的抽象控制能力。控制、记忆与网络三者相扣,构成了一个持续演进的抽象科技系统。
这样的图景也带来值得正视的议题:控制权限的安全边界、数字记忆的隐私与归属、全球网络依赖下的系统脆弱性,都需要在技术与规则层面同步思考。
总而言之,机器人控制头脑、数字记忆与全球网络的融合,不只是设备效率的提升,更是一种抽象科技形态的形成——它让机器从被控制的对象转化为在网络中可回忆、可学习、可协同的智能节点,并由此持续重塑技术与人的关系。